Forschungsschwerpunkte
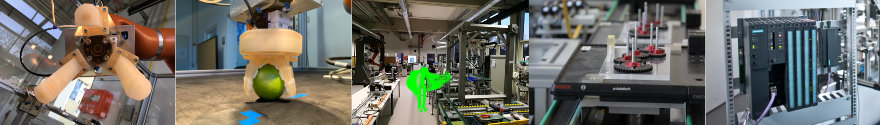
Mensch-Roboter-Kollaboration
Abgeschlossene Projekte
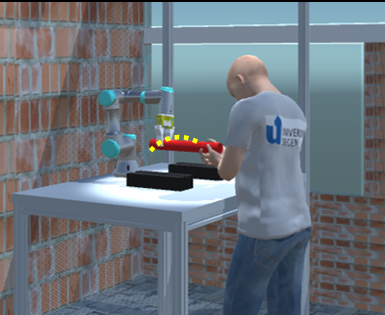
In HiSMoT wird untersucht, wie datengetriebene, interpretierbare Bewegungsmodelle für Menschen mit Bewegungsmodellen für Roboter in MRK-Anwendungen echtzeitfähig gekoppelt werden können. Hierbei konzentriert sich das Projekt auf die kollaborative Handhabung starrer Teile. Eine zentrale Forschungsfrage ist, wie menschliche und robotische Bewegungsmodelle basierend auf Motion-Capture-Daten realisiert und gekoppelt werden können. Hierfür werden Methoden zur Regelung in Latent Spaces erforscht und untersucht, ob sie für hohe gegenseitige Unterstützung und Antizipation geeignet sind.
Ansprechpartner
Projektnr. 500490184
01.09.2023 - 31.12.2025
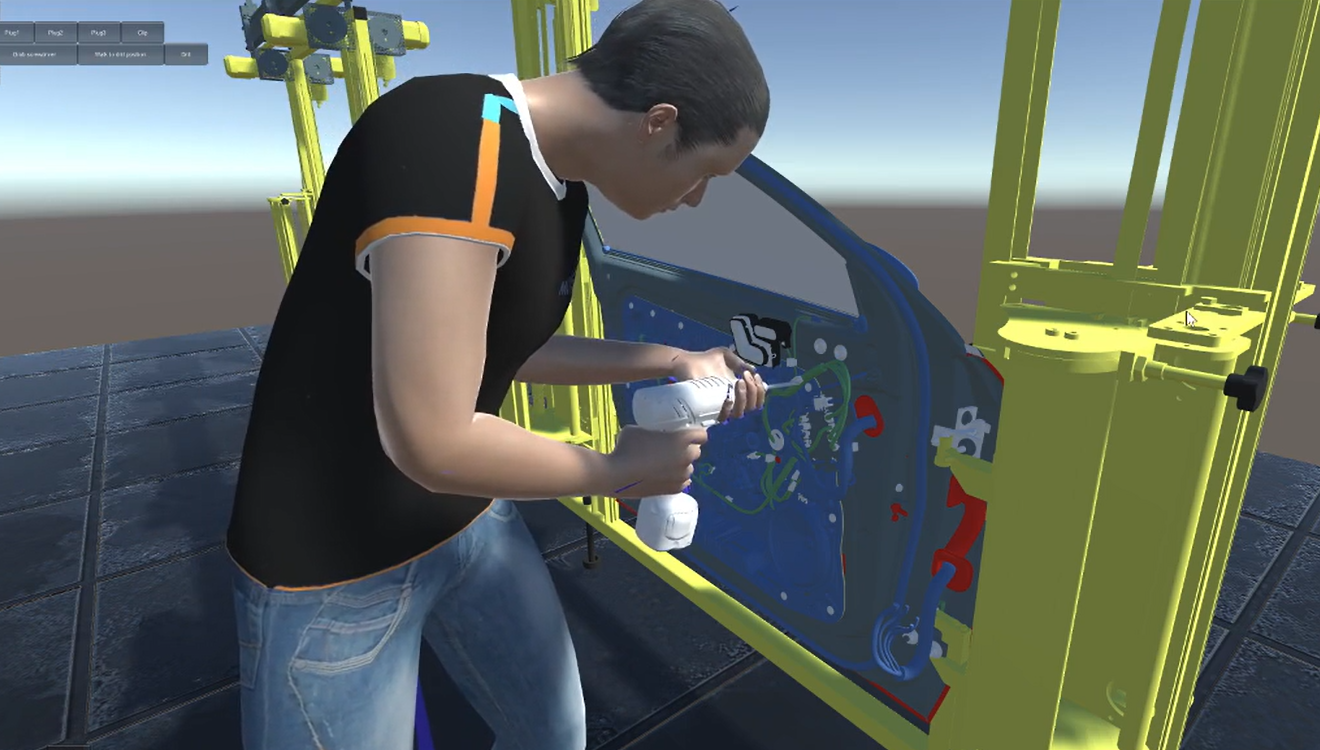
MOSIM entwickelt einen modularen Baukasten zur Simulation natürlicher menschlicher Bewegungen für digitale Produktionsmodelle. Dazu werden Verfahren aus der Spieleindustrie mit Methoden der Produktionsforschung kombiniert. Ziel ist es, realistische Ist- und Soll-Bewegungen effizient in 3D-Simulationen abzubilden. Die entwickelten Motion Model Units ermöglichen Anwendungen in der Automobilmontage, in der Bauindustrie und in der Fußgängersimulation.
Ansprechpartner
Projektnr. ITEA3 17028
01.11.2018 - 31.10.2021
Neuartige Produktionskonzepte
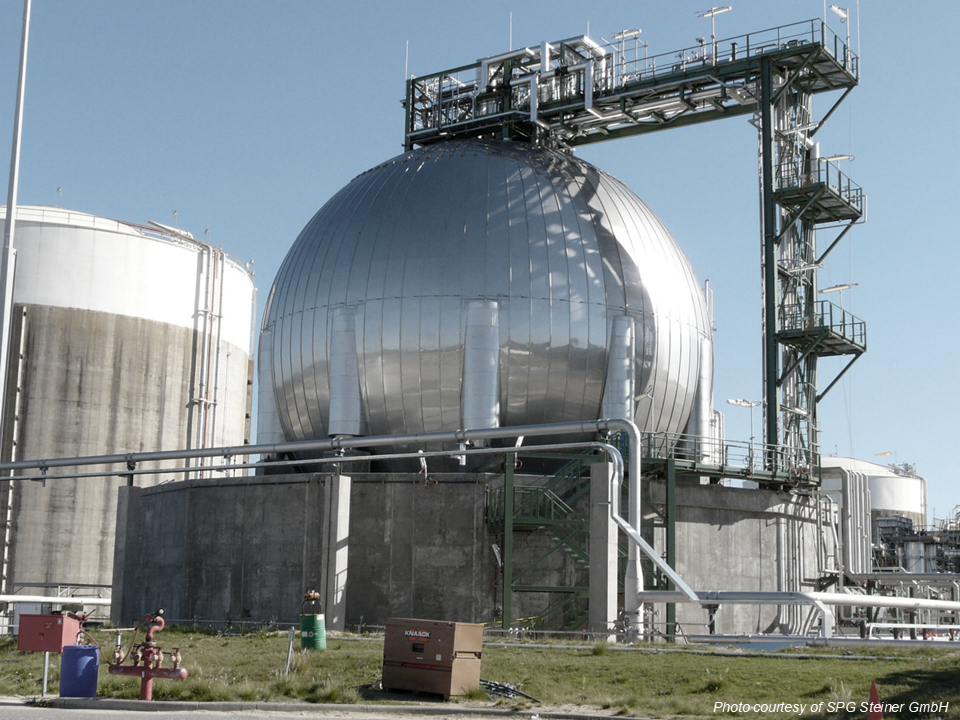
Das Projekt H2SAFE entwickelt innovative Überwachungs- und Regelungssysteme für die sichere und effiziente Speicherung und Verteilung von Wasserstoff. In Tanks, Rohrleitungen und Armaturen integrierte Sensoren erfassen Druck, Temperatur, Leckagen und Materialschäden in Echtzeit. Die Anbindung an das Industrial Internet of Things ermöglicht eine umfassende Zustandsüberwachung. Mithilfe von Laser Metal Deposition werden Schweißfehler repariert und Sensoren direkt in metallische Bauteile eingebracht. KI-Algorithmen analysieren die Messdaten, erkennen frühzeitig Spannungsrisskorrosion und verhindern Ausfälle. Zudem untersucht H2SAFE die Nutzung bestehender Gasinfrastrukturen, um den Ausbau einer sicheren Wasserstoffwirtschaft zu beschleunigen.
Ansprechpartner
Projektnr. 03SF0796A
01.01.2026 - 31.12.2028
Abgeschlossene Projekte
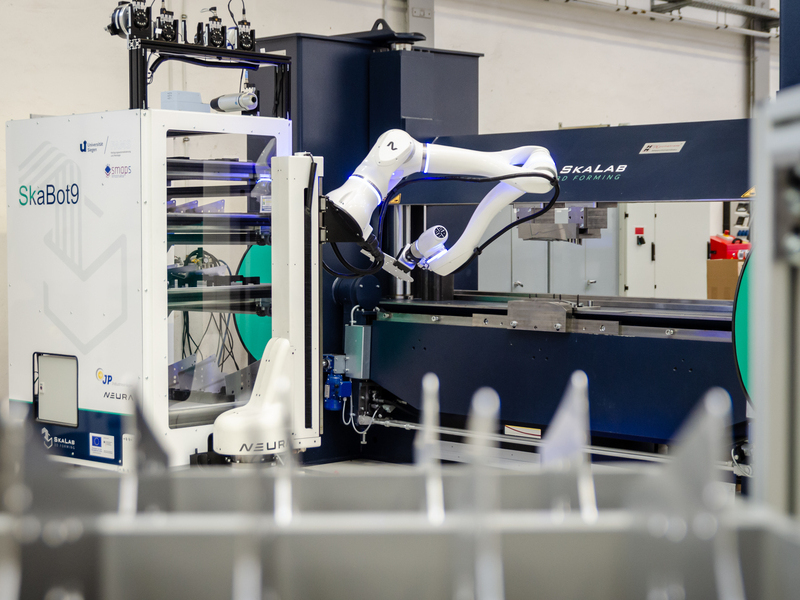
SkaLaB entwickelt ein skalierbares, hochflexibles Fertigungssystem für Blechbauteile, das klassische starre Produktionslinien ablöst. Im Zentrum steht ein digitaler Prozessgenerator, der aus CAD-Daten automatisch optimale Fertigungsketten ableitet. Durch den Einsatz mobiler Roboter, rekonfigurierbarer Module und eines digitalen Zwillings können Prozesse dynamisch angepasst und virtuell abgesichert werden. Ziel ist eine wirtschaftliche Produktion auch bei kleinen Stückzahlen, kombiniert mit hoher Variantenvielfalt. SkaLaB verbindet reale Produktion und Simulation zu einem intelligenten, lernfähigen Gesamtsystem für die Fabrik der Zukunft.
Ansprechpartner
Projektnr. 13IK025B
01.01.2023 - 31.12.2025
In der sich dynamisch entwickelnden digitalen Welt haben Herausforderungen wie die COVID-19-Pandemie Hersteller dazu veranlasst, sowohl ihre Lieferketten als auch die Anpassungsfähigkeit ihrer Produktionsstätten neu zu bewerten. Eine resiliente Produktion ist entscheidend, um eine qualitativ hochwertige und zugleich effiziente Fertigung sicherzustellen und nicht wertschöpfende Tätigkeiten zu verringern. Flex4Res entwickelt hierfür eine offene Plattform für den sicheren und souveränen Datenaustausch entlang der Lieferkette, die die Rekonfiguration von Produktionsnetzwerken unterstützt, und bietet zudem zwei Toolboxes zur Resilienzbewertung sowie zur Planung von Rekonfigurationsmaßnahmen, damit Akteure in der Lieferkette schnell und gezielt auf Störungen in komplexen industriellen Ökosystemen reagieren können.
Ansprechpartner
Projektnr. 101091903
01.01.2023 - 31.12.2025
Angewandte Montagetechnik
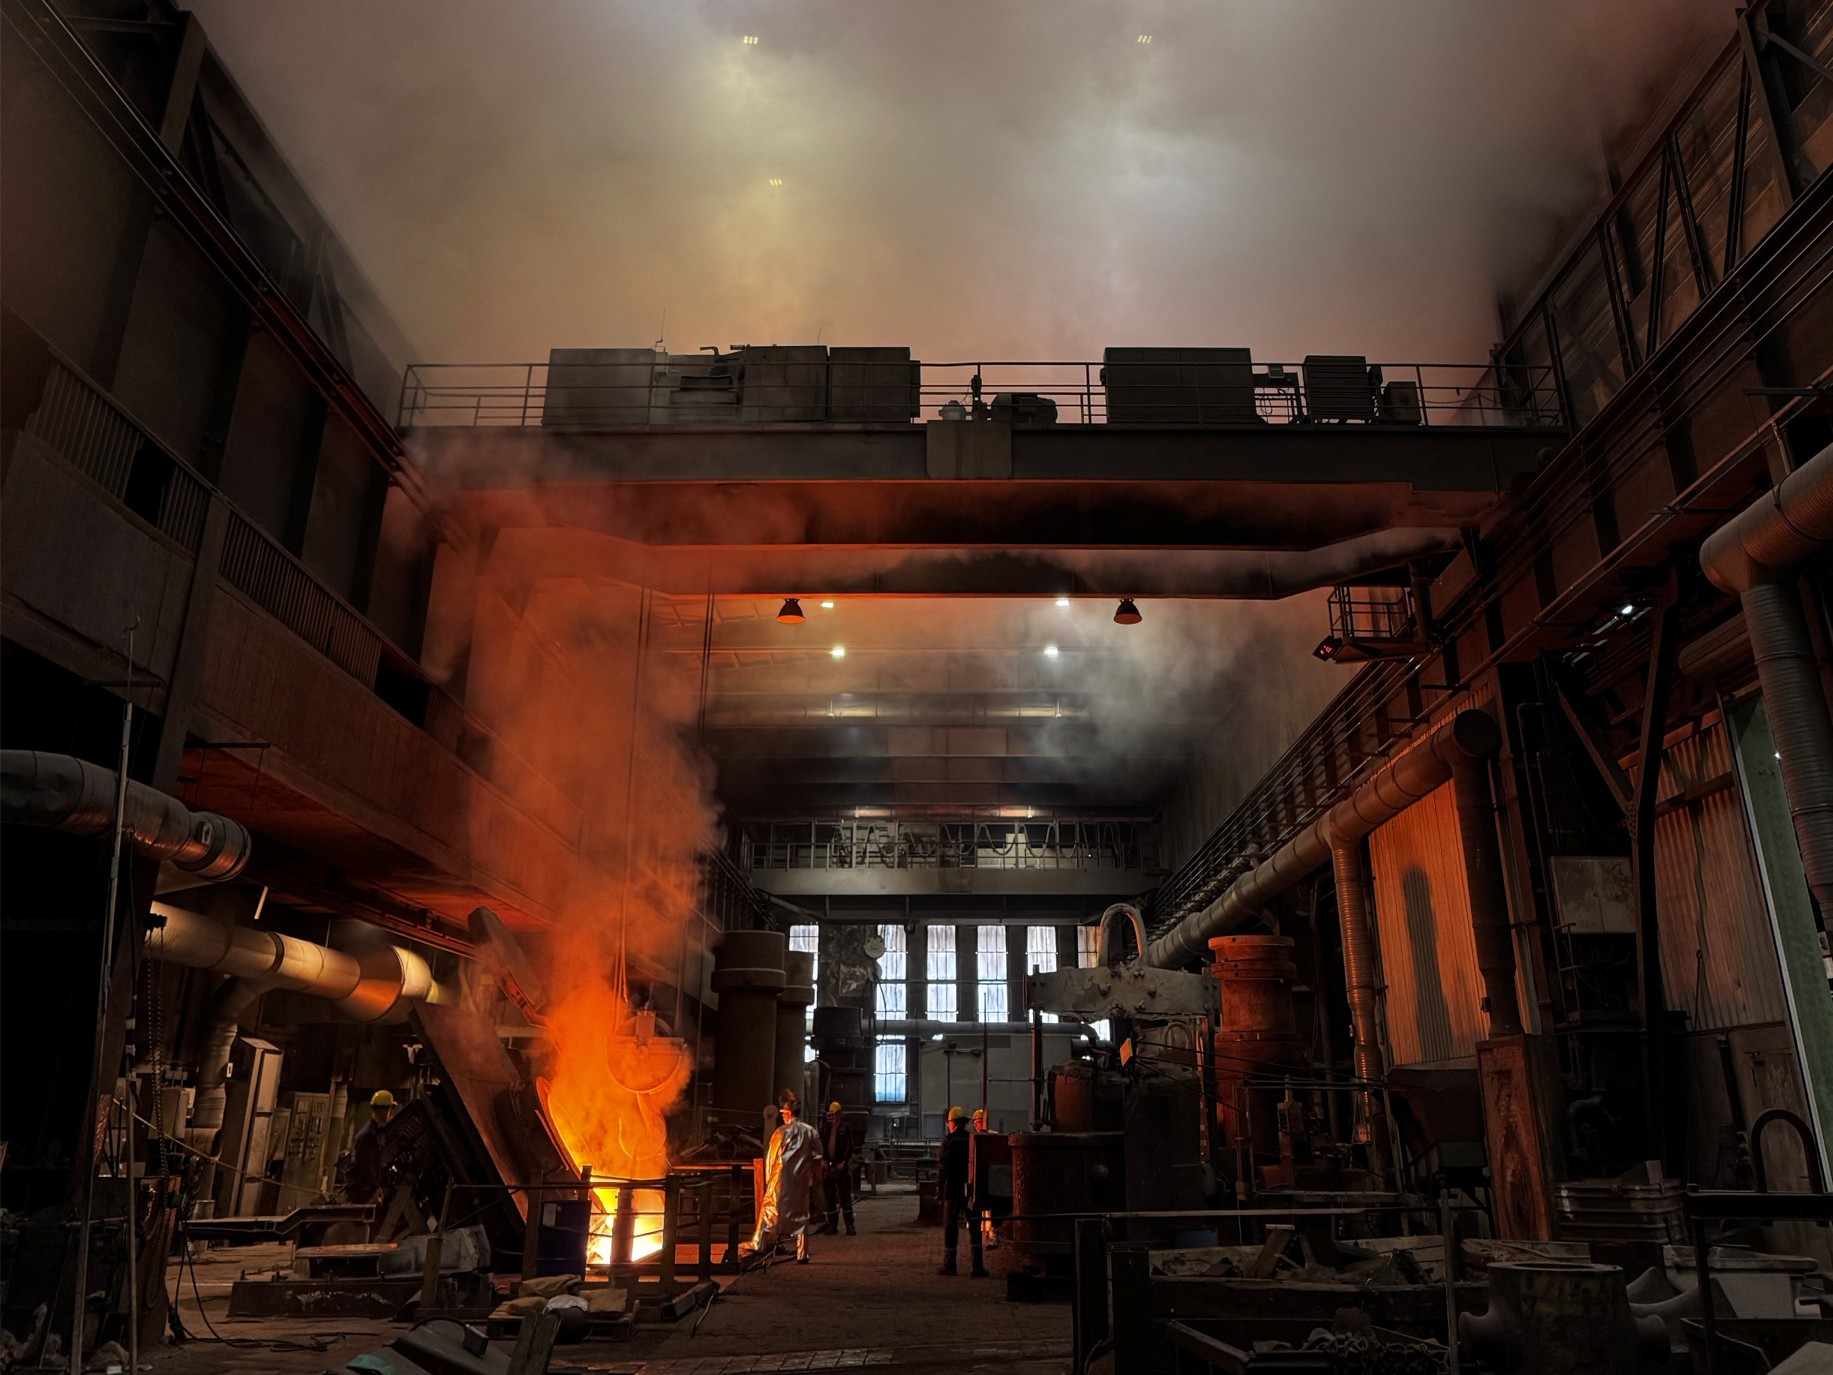
Das Projekt „AutoRohr“ zielt auf die Entwicklung eines vollautomatisierten, roboterbasierten Montagesystems für Gießrohre im Schleuderguss. Durch den Einsatz eines portalförmigen Robotersystems, eines multifunktionalen, adaptiven Greifsystems sowie integrierter Sensorik soll die bislang manuelle und fehleranfällige Montage vollständig automatisiert werden. Ergänzend wird ein digitaler Zwilling zur simulationsgestützten Planung, Validierung und Optimierung der Prozesse entwickelt. Ziel ist eine deutliche Reduktion von Montagezeit, Fehleranfälligkeit und körperlicher Belastung bei gleichzeitig höherer Prozessqualität, Reproduzierbarkeit und Flexibilität. Darüber hinaus sollen neue Maßstäbe für die Automatisierung komplexer Montageprozesse im Gießerei- und Schwermaschinenbau gesetzt werden.
Ansprechpartner
Projektnr. KK6026502KT5
01.01.2026 - 30.06.2028
Abgeschlossene Projekte
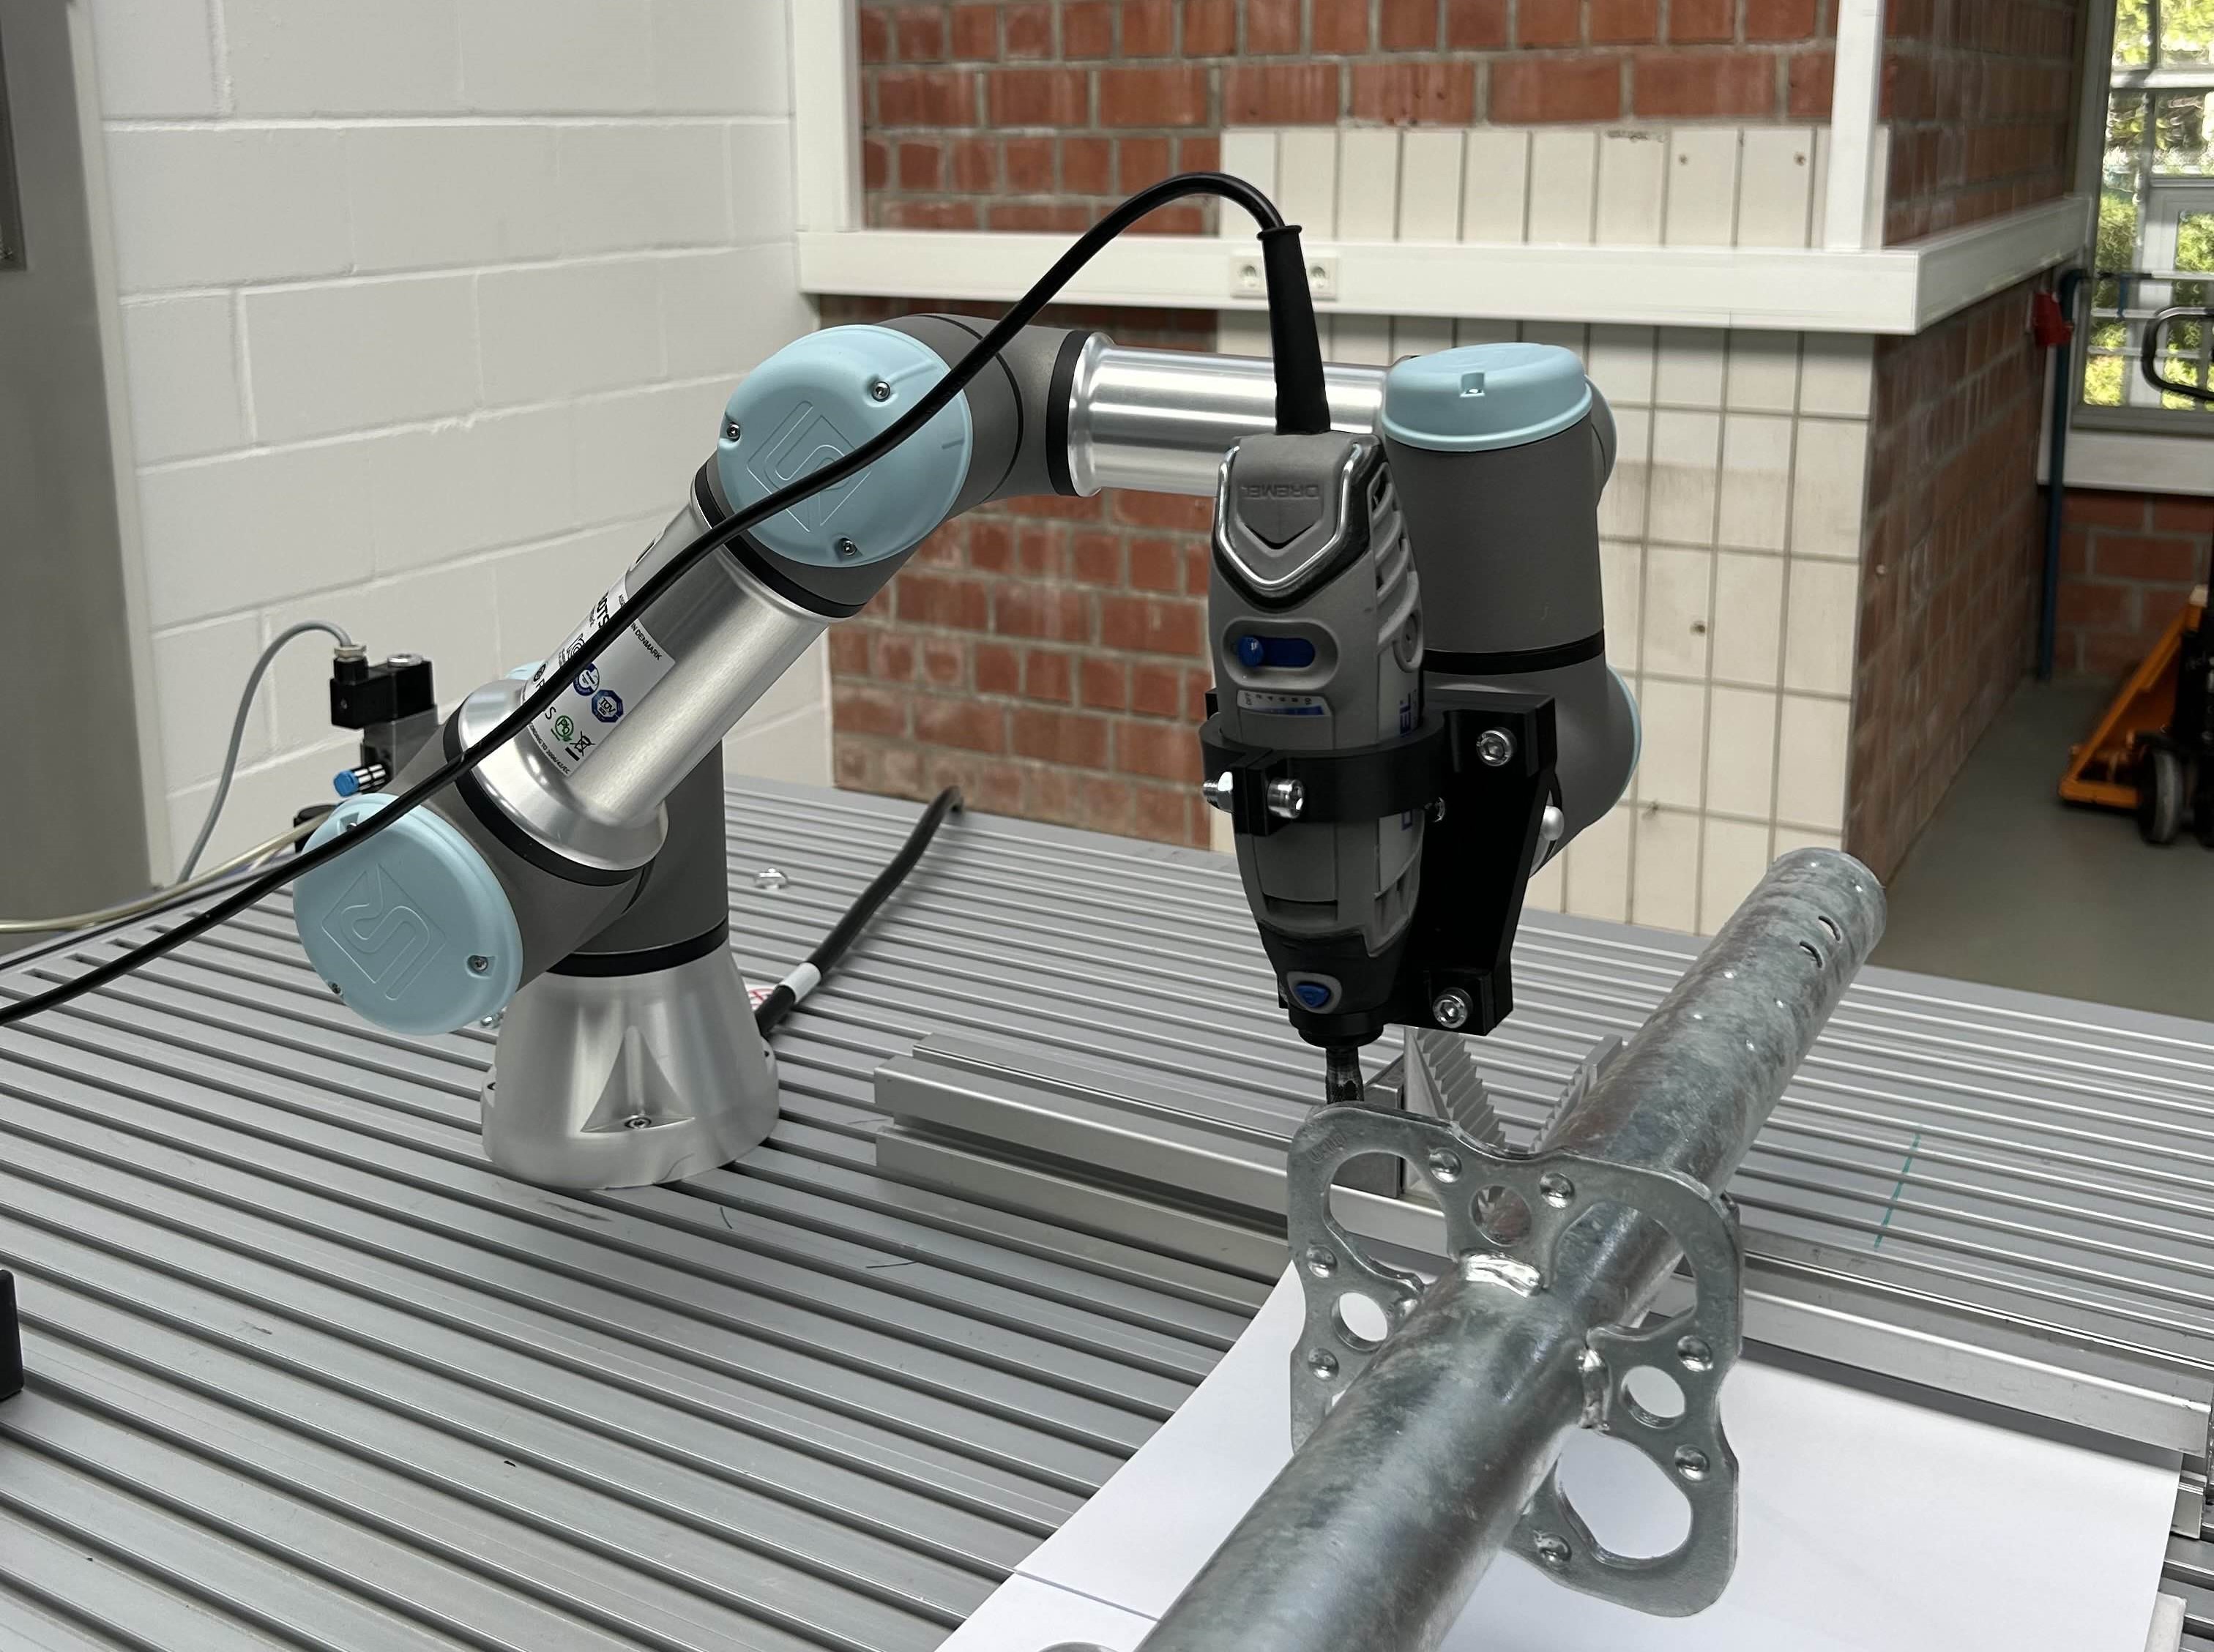
Korrosion zerstört metallische Bauteile durch elektrochemische Reaktionen mit der Umgebung. Zum Schutz werden Verfahren wie Feuerverzinken eingesetzt, bei dem Stahlteile in flüssiges Zink getaucht werden. Bei komplexen Geometrien, etwa Gerüststangen mit verzinkten Innenflächen, ist jedoch aufwendige manuelle Nacharbeit nötig. Diese erfordert große Erfahrung, darf die Mindestschichtdicke nicht unterschreiten und ist wegen hoher Monotonie sowie Fachkräftemangel problematisch. Ziel des Forschungs- und Entwicklungsvorhabens mit Jabertools & Robotics im Rahmen des Zentrale Innovationsprogramm Mittelstand ist daher die Entwicklung eines roboterbasierten, selbstlernenden Systems zur automatisierten Detektion und zum Feinverputzen von Fehlstellen auf feuerverzinkten Bauteilen.
Ansprechpartner
Projektnr. KK5057119LF3
01.09.2023 - 28.02.2026
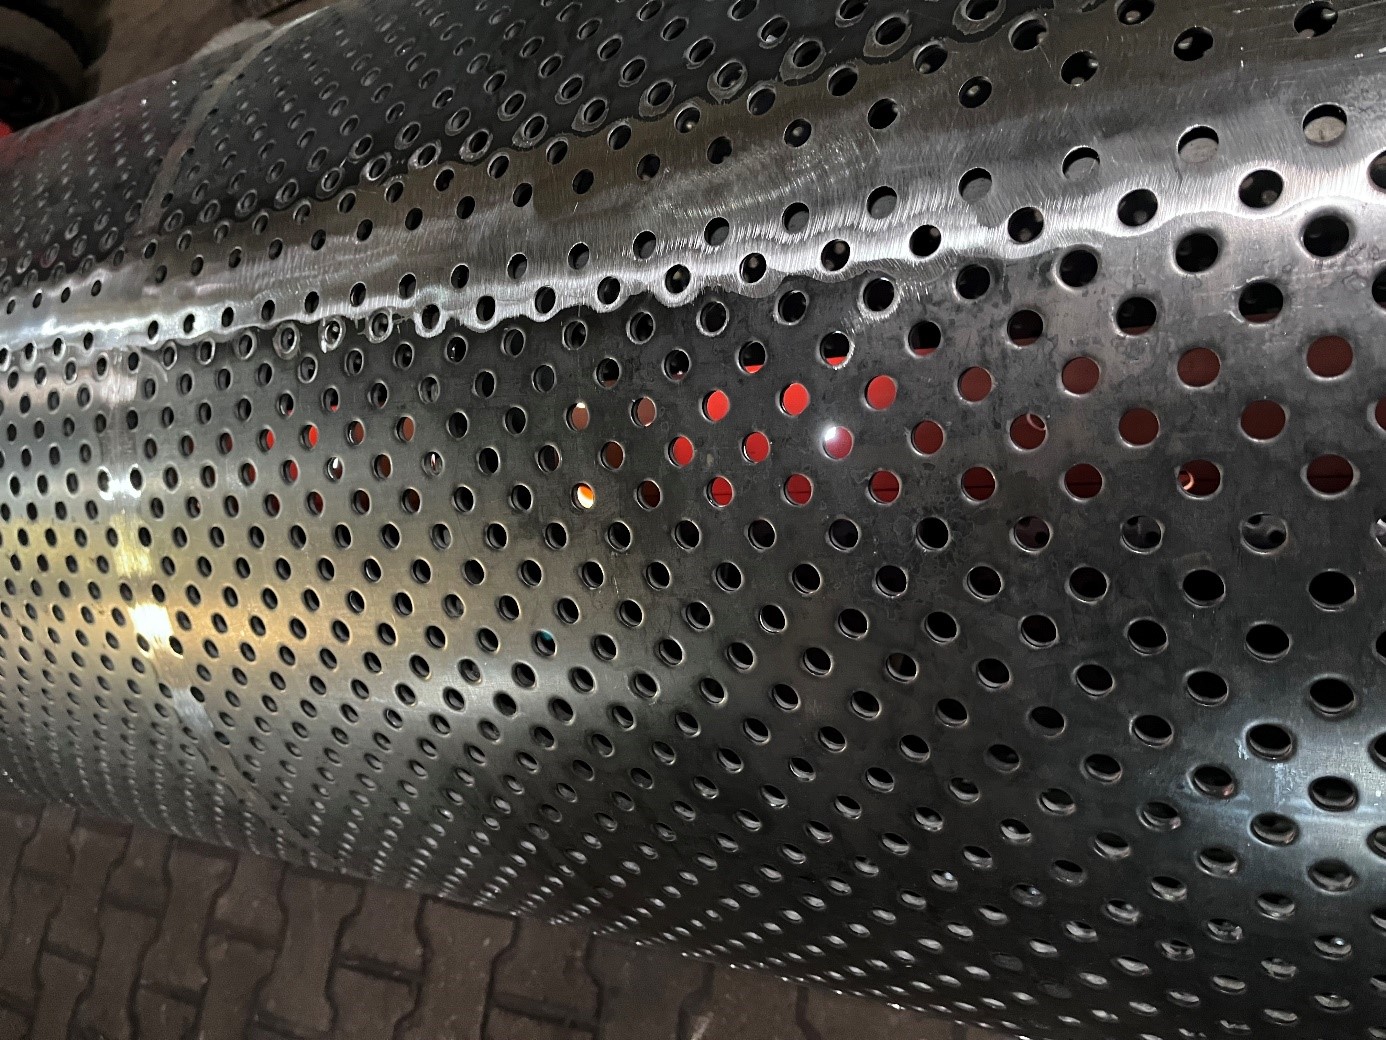
In gewerblichen Wäschereien stoßen heutige Muldenmangeln an Grenzen, weil ihre Walzen nicht flexibel auf unterschiedliche Textilien und wechselnde Prozessbedingungen reagieren können. Das Projekt entwickelt deshalb eine intelligente, nachhaltige Walze für verschiedene Wäschematerialien. Sie soll dampfbeheizt sein, Abwärme über einen integrierten Wärmetauscher wiederverwenden und dadurch effizienter arbeiten. Energieautarke Sensorik überwacht Temperatur, Druck und Feuchtigkeit, während eine zentrale Steuerung den Betrieb anpasst. Zusätzlich werden ein neues Verfahren zur Feuchtigkeitsableitung über die Walze sowie ein teilautomatisiertes Herstellungsverfahren entwickelt, um Qualität und Präzision der Walze zu verbessern.
Ansprechpartner
Projektnr. KK5071701KO0
01.03.2021 - 31.01.2024
Z-Inspection® Initiative
Der FAMS - Lehrstuhl für Fertigungsautomatisierung und Montage der Universität Siegen hat sich der Z-inspection® Initiative angeschlossen.
Z-Inspection® ist ein ganzheitlicher Prozess zur Bewertung der Vertrauenswürdigkeit von KI-basierten Technologien in verschiedenen Phasen des KI-Lebenszyklus. Der Fokus liegt insbesondere auf der Identifizierung und Diskussion ethischer Fragen und Spannungen durch die Entwicklung sozio-technischer Szenarien.
Das Verfahren wurde in der Zeitschrift IEEE Transactions on Technology and Society veröffentlicht.
Z-Inspection® wird unter den Bedingungen der Creative Commons License (Attribution-NonCommercial-ShareAlike CC BY-NC-SA) verbreitet.
Z-Inspection® ist im neuen OECD Catalogue of AI Tools & Metrics aufgeführt.